RusRobot GR-40 — промышленный трёхосевой робот консольного типа для автоматизации загрузки, выгрузки и перемещения изделий при работе со станками с ЧПУ. Модульная конструкция оси X позволяет адаптировать длину рабочей зоны под конкретную производственную линию.
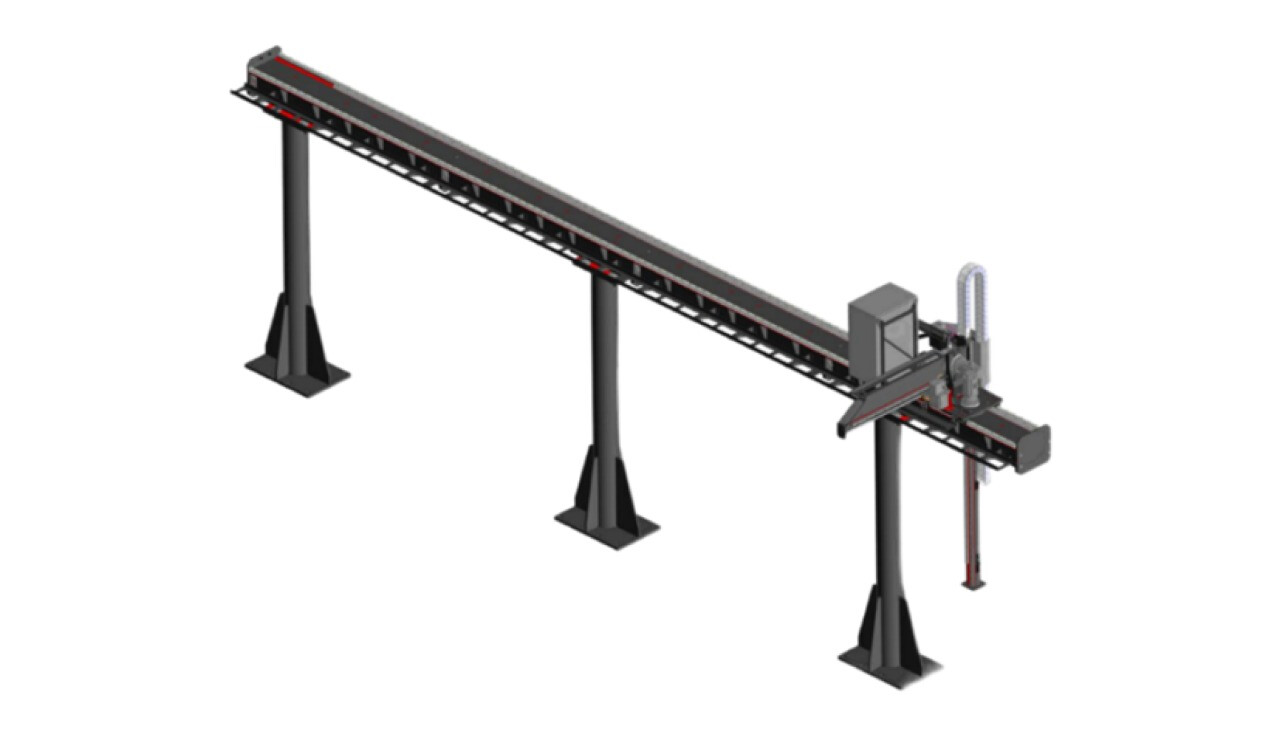
RusRobot GR-40 выполнен в виде усиленной консольной конструкции с тремя плоскостями свободы. Основное перемещение осуществляется по оси X, выполненной из модульных секций с шагом длины 2,7 м. Это позволяет формировать рабочую зону необходимой длины в зависимости от расположения оборудования.
Один робот может обслуживать до пяти станков, обеспечивая перемещение изделий между рабочими позициями. На одну ось X также может быть установлено два манипулятора, что расширяет возможности конфигурации роботизированной линии.
В задачах неразрушающего контроля консольная конструкция может быть использована для перемещения изделий или контрольного оборудования вдоль протяжённой рабочей зоны. Модульная ось позволяет адаптировать конфигурацию комплекса под расположение нескольких контрольных или технологических постов.
Робот выполняет перемещение рабочего органа по трём координатам в соответствии с заданной программой. Ось X обеспечивает продольное перемещение вдоль рабочей зоны, а остальные оси — позиционирование рабочего органа в двух других направлениях. В составе автоматизированной линии робот может последовательно перемещать изделия между станками и другими рабочими позициями. При использовании двух манипуляторов на одной оси несколько операций могут выполняться в пределах общей рабочей зоны.
Преимущества
Модульная ось X с шагом длины 2,7 м — возможность расширить длину рабочей зоны под конкретную производственную линию.
Обслуживание до 5 станков — один робот может работать с несколькими единицами оборудования в пределах одной автоматизированной системы.
Автоматическая смазка — подача смазки к движущимся узлам и направляющим без необходимости выполнять операцию вручную.
Русскоязычное программное обеспечение управления — настройка и управление роботом на русском языке.
Отрасли и типовые задачи
RusRobot GR-40 может применяться для автоматизации операций на производственных и контрольных линиях:
Неразрушающий контроль: перемещение и позиционирование изделий между контрольными постами, обслуживание нескольких зон контроля в составе единого комплекса.
Машиностроение: загрузка и выгрузка деталей, перемещение изделий между станками и технологическими позициями.
Металлообработка: обслуживание токарных и фрезерных станков с ЧПУ, передача деталей между рабочими зонами.
Серийное производство: автоматизация повторяющихся операций с однотипными изделиями.
Многостаночные участки: обслуживание нескольких единиц оборудования одним роботизированным комплексом.
Протяжённые производственные линии: перемещение объектов вдоль рабочей зоны, длина которой может быть адаптирована с помощью модульной оси X.
Для задач НК GR-40 представляет интерес как основа для построения автоматизированной линии с несколькими контрольными позициями, особенно когда требуется объединить несколько операций в едином производственном цикле.


 Рентгеновский контроль
 Комплекс цифровой радиографии «ЦИФРАКОН»
 Рентгеновские аппараты
 Плоскопанельные детекторы
 Рентгенотелевизионные установки и рентгеновские аппараты «ЭТНА»
 Переносной комплекс цифровой радиографии «ТРАНСКАН»
 Рентгеновские кроулеры
 Реактивы для обработки рентгенплёнки
 Системы оцифровки и архивирования рентгеновских снимков
 Усиливающие экраны
 Адаптивный комплекс цифровой радиографии «Цифракон 1025 А»
 Рентгеновская плёнка
 Проявочная техника и аксессуары
 Негатоскопы
 Программное обеспечение для компьютерной и цифровой радиографии
 Свинцовые рентгеновские камеры
 Системы компьютерной радиографии с фосфорными пластинами
 Поверочные установки гамма- и нейтронного излучения
 Рентгеновские трубки
 Денситометры
 Рентгенотелевизионные установки
 Роботизированные комплексы
 Физико-механические испытания
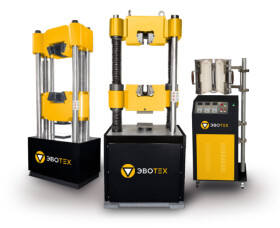 Новая линейка испытательного оборудования ЭВОТЕХ
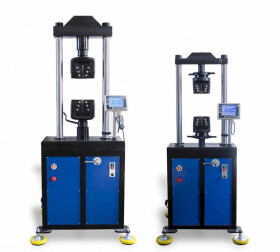 Статические испытательные машины
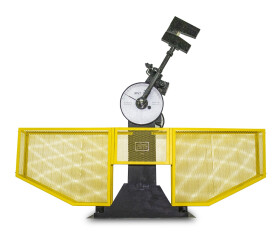 Маятниковые копры
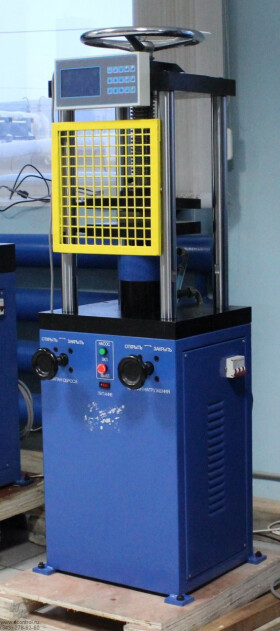 Испытательные прессы
 Вырубные машины
 Климатические камеры
 Системы температурных испытаний
 Портативные твердомеры металлов
 Стационарные твердомеры металлов
 Твердомеры покрытий
 Программное обеспечение
 Принадлежности для испытаний
 Измерительные микроскопы
 Программное обеспечение
 Ультразвуковой контроль
 Ультразвуковые толщиномеры
 Ультразвуковые дефектоскопы
 Автоматизированные линии
 Сканеры-дефектоскопы
 Ультразвуковые преобразователи фирмы «Амати-Акустика»
 Стандартные образцы по ГОСТ (СО, КОУ-2)
 Роликовые датчики на фазированных решётках ФАР
 Ультразвуковые преобразователи Sonatest
 Ультразвуковые преобразователи фирмы «Физприбор»
 Ультразвуковые преобразователи Olympus
 Ультразвуковые преобразователи Krautkramer
 Ультразвуковые преобразователи фирмы «АКС»
 Ультразвуковые преобразователи фирмы «Алтес»
 Ультразвуковые преобразователи серии SENDAST
 Ультразвуковые преобразователи фирмы «Луч»
 Ультразвуковые преобразователи фирмы «Алтек»
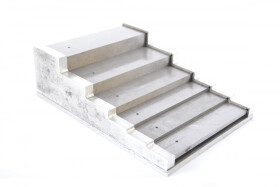 Стандартные образцы предприятия (СОП)
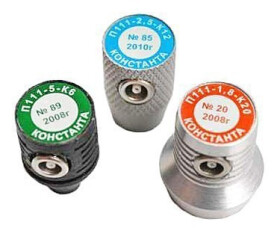 Ультразвуковые преобразователи фирмы «Константа УЗК»
 Вспомогательные приборы и принадлежности
 Кабели для ПЭП
 Анализ химического состава материалов
 Магнитопорошковый контроль
 Магнитные суспензии
 Белые контрастные краски (лаки)
 Электромагниты
 Магнитные порошки и концентраты
 Постоянные магниты
 Очистители
 Контрольные образцы для МПД
 Магнитопорошковые дефектоскопы
 Размагничивающие устройства и установки
 Распылители и системы распыления
 Миксеры для магнитопорошковой суспензии
 Автоматические линии и стенды магнитопорошкового контроля
 Ультрафиолетовые лампы и системы освещения
 Аксессуары
 Капиллярный контроль
 Материалы КЛЕВЕР
 Материалы ИНВОТЕКС
 Материалы ЭЛИТЕСТ
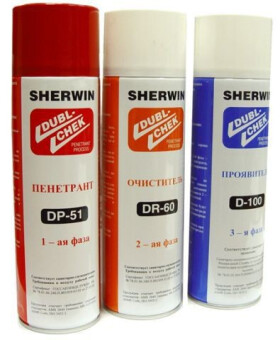 Материалы SHERWIN
 Материалы MAGNAFLUX
 Материалы HELLING
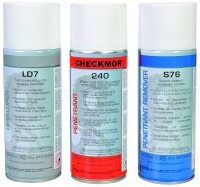 Материалы Checkmor
 Материалы Ardrox
 Материалы PFINDER
 Контрольные образцы для КД
 Распылители и системы распыления для КД
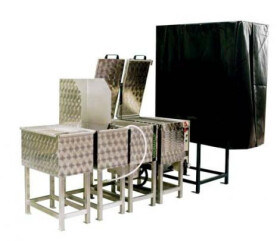 Линии капиллярного контроля
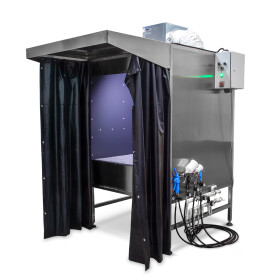 Кабины капилярного контроля
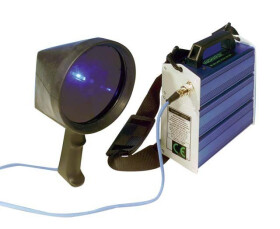 Ультрафиолетовые лампы и системы освещения
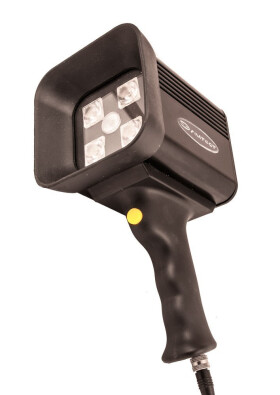 Принадлежности для КД
 Визуально-измерительный контроль
 Акустико-эмисcионный контроль
 Вихретоковый контроль
 Визуально-оптический контроль
 Контроль покрытий и изоляции
 Электроискровые дефектоскопы
 Электроды и принадлежности к электроискровым дефектоскопам
 Адгезиметры
 Толщиномеры покрытий
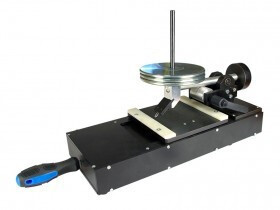 Приборы для определения устойчивости покрытия к повреждению царапанием
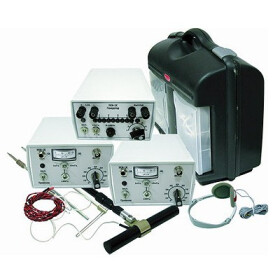 Приборы контроля изоляции
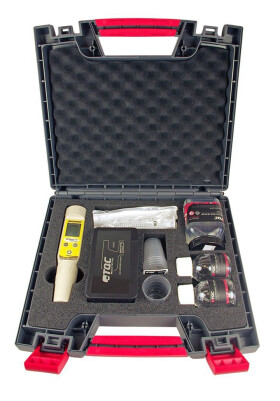 Наборы и принадлежности для контроля покрытий
 Блескомеры
 Приборы для определения времени и степени высыхания
 Приборы для испытания покрытий на прочность и эластичность
 Устройства для контроля смываемости
 Автоматизированные системы измерения толщины покрытий
 Лаборатории неразрушающего контроля
 Контроль герметичности
 Тепловизионный контроль
 Акустический и импедансный контроль
 Магнитоиндукционный контроль
 Контроль подземных трубопроводов
 Вибродиагностика
 Контроль в строительстве
 Контроль параметров окружающей среды
 Разное






Введите ваше Имя и Фамилию:
Отправитьили
Войдите, чтобы оставить комментарий